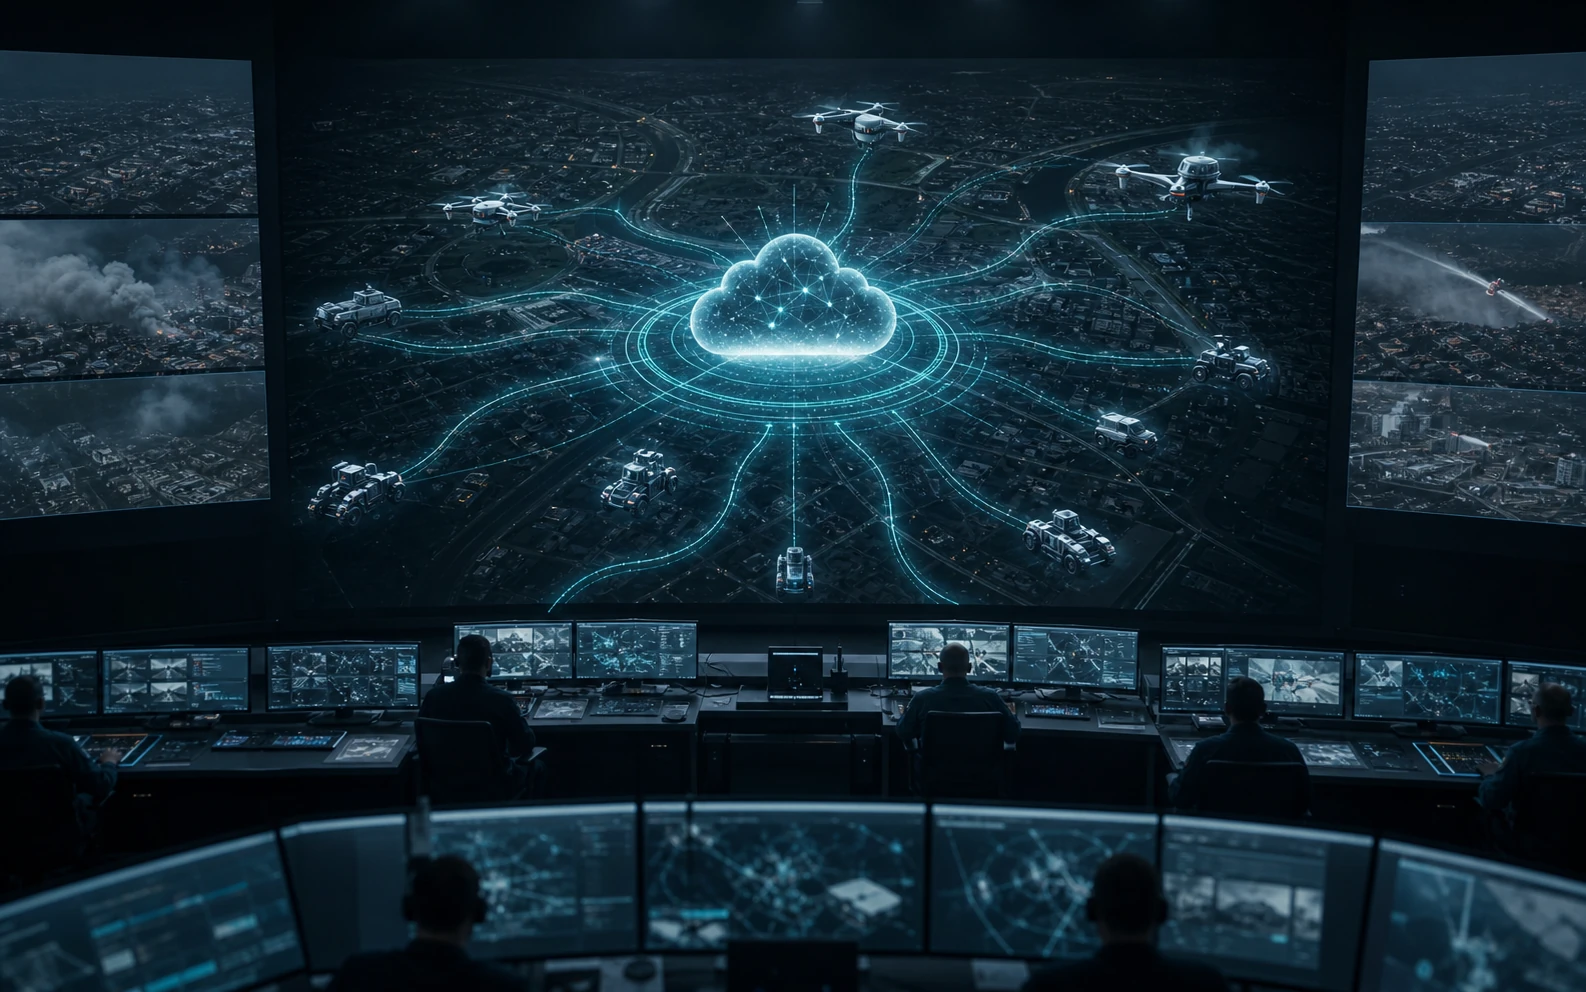
云CLOUD
地面指挥中台
统一任务理解、智能编组、资源调度与执行监控。
 Global-Matrix
MISSION-LEVEL COMMAND
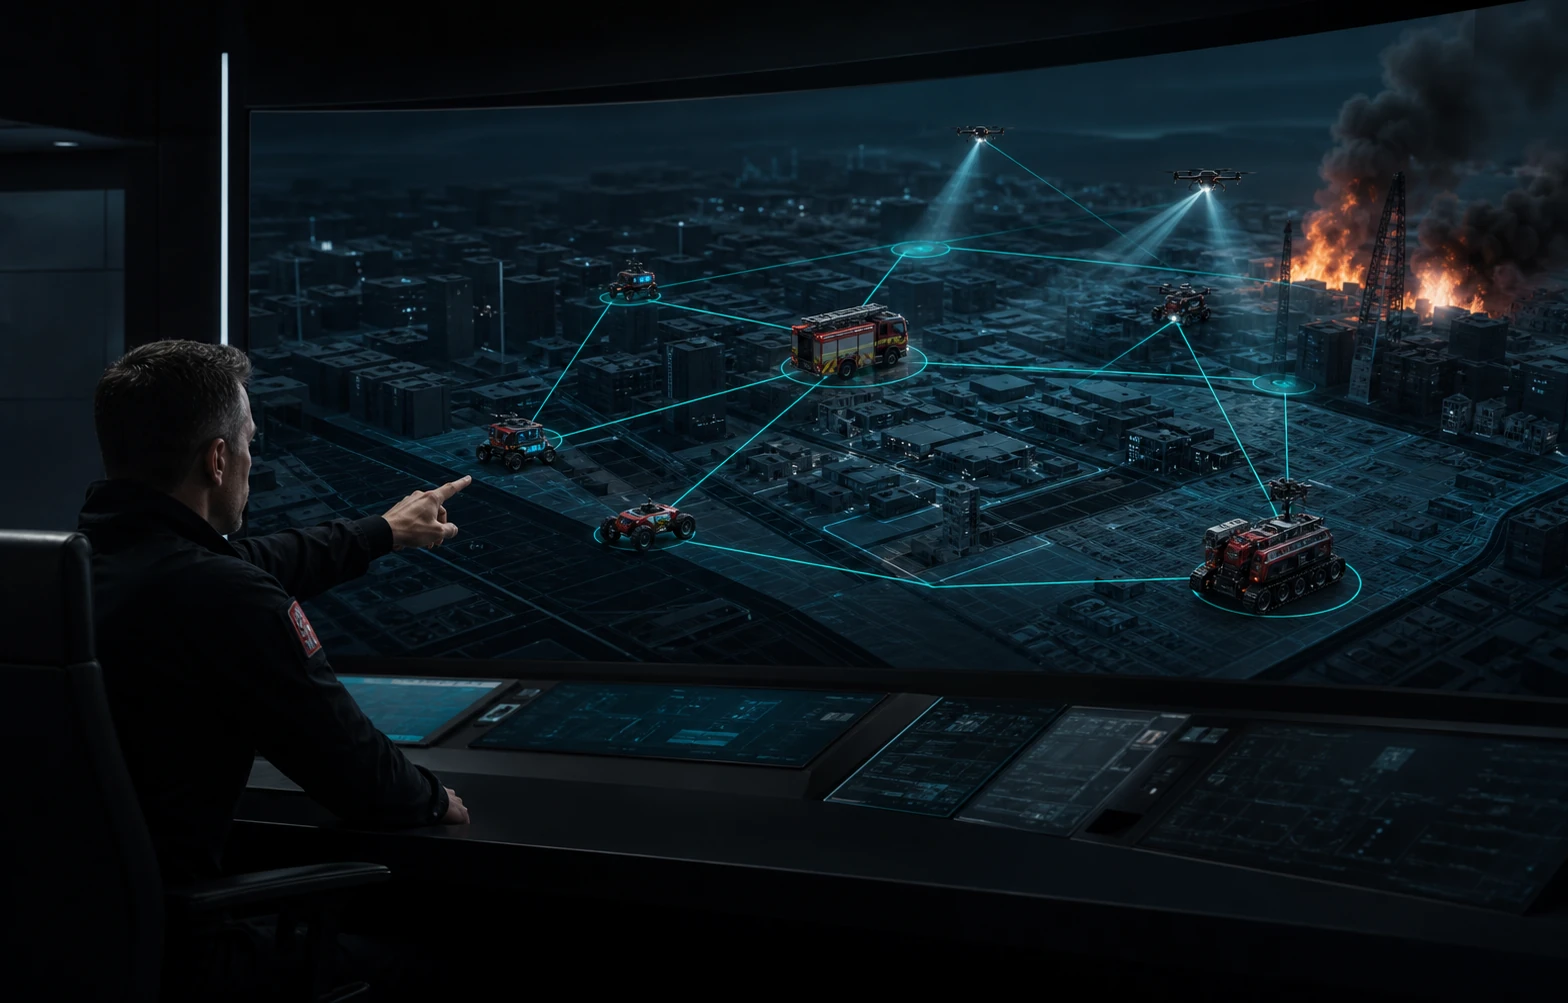
指挥员只需明确目标,G-Matrix 自动组织装备、规划行动并持续响应现场变化。
指挥员需要分别选择设备、连接遥控器并重复输入指令。
直接明确任务区域、处置目标、时限与安全边界。
依靠人员判断不同装备是否适合当前任务。
综合位置、载荷、能源和健康状态分配任务角色。
复杂环境下需要反复调整不同装备的行动路线。
统一生成多装备路线、空域关系与协同顺序。
风险通常需要在实际执行或人工复核中发现。
在虚拟环境预演任务并独立校验关键安全约束。
新火点、低电或设备异常都会增加现场指挥负担。
持续接收现场状态,在授权边界内自动修复计划。
远程控制能力随通信质量下降而受到明显影响。
机载智能按照授权继续执行或触发安全保护策略。
AUTONOMOUS MISSION LOOP
系统围绕任务目标持续感知、判断与调整;当环境变化或装备状态异常时,在授权边界内重新组织任务。
CLOUD · EDGE · INTERFACE · ALGORITHM
云端统筹、边缘自治、三维交互与算法推演共同构成贯穿任务全周期的智能指挥体系。
统一任务理解、智能编组、资源调度与执行监控。
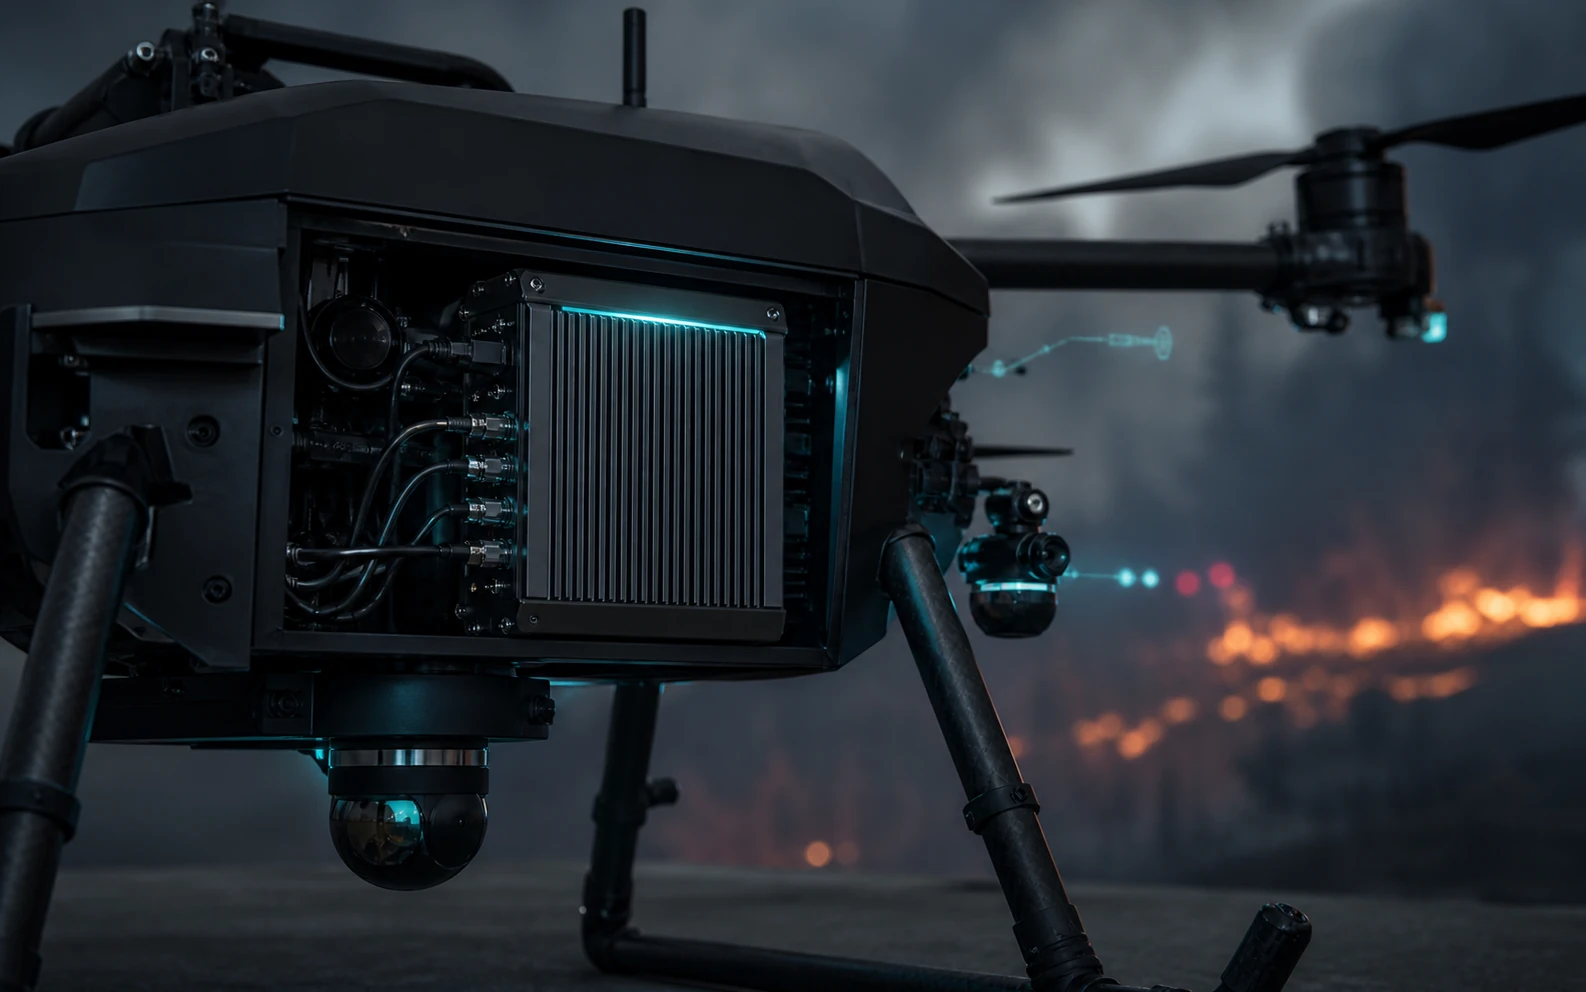
在弱网或断网条件下保持任务执行、指令仲裁与安全兜底。
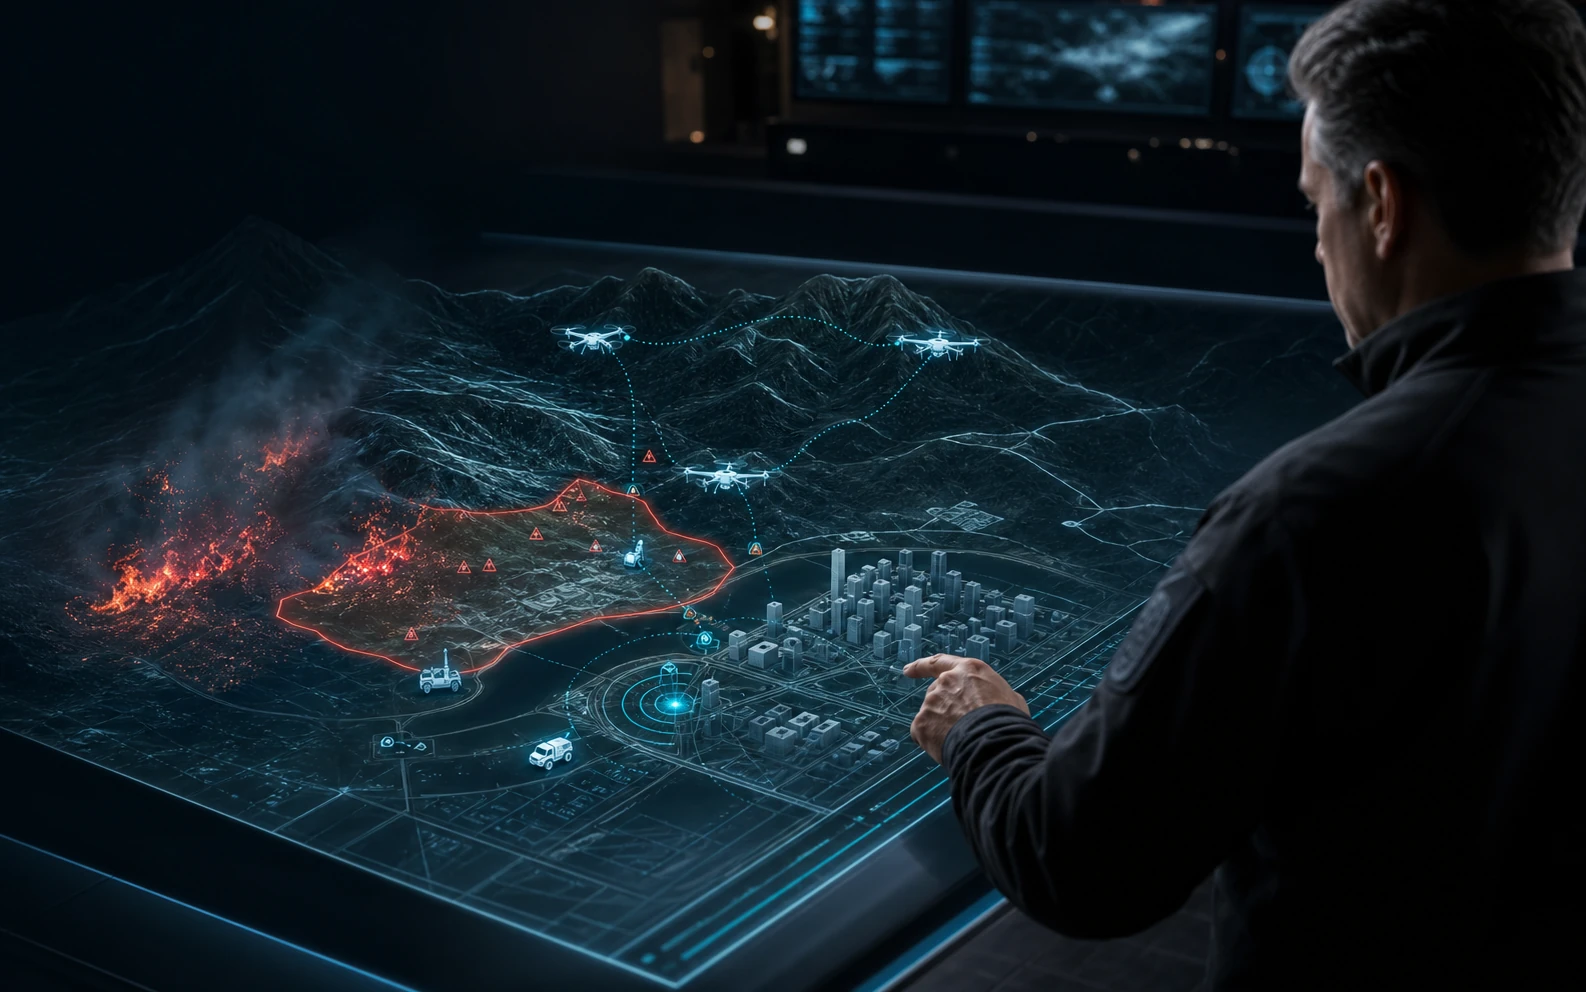
汇聚二维与三维态势,支持自然语言指挥与人工接管。
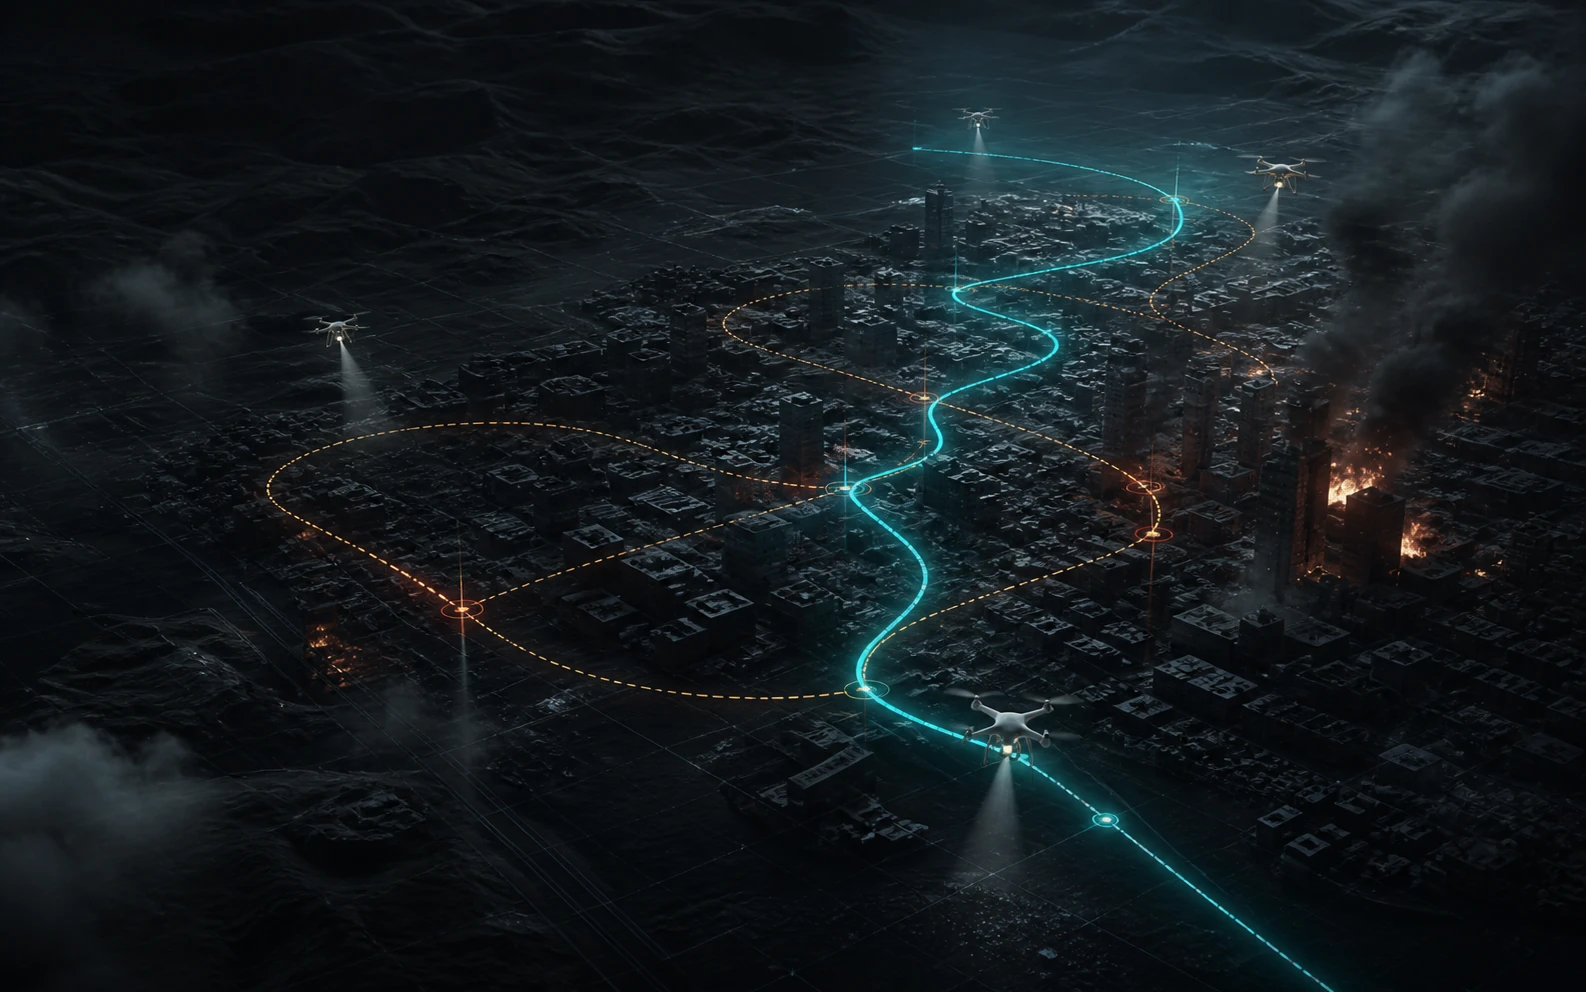
完成路径规划、冲突消解和数字孪生任务预演。
CORE CAPABILITIES
 01
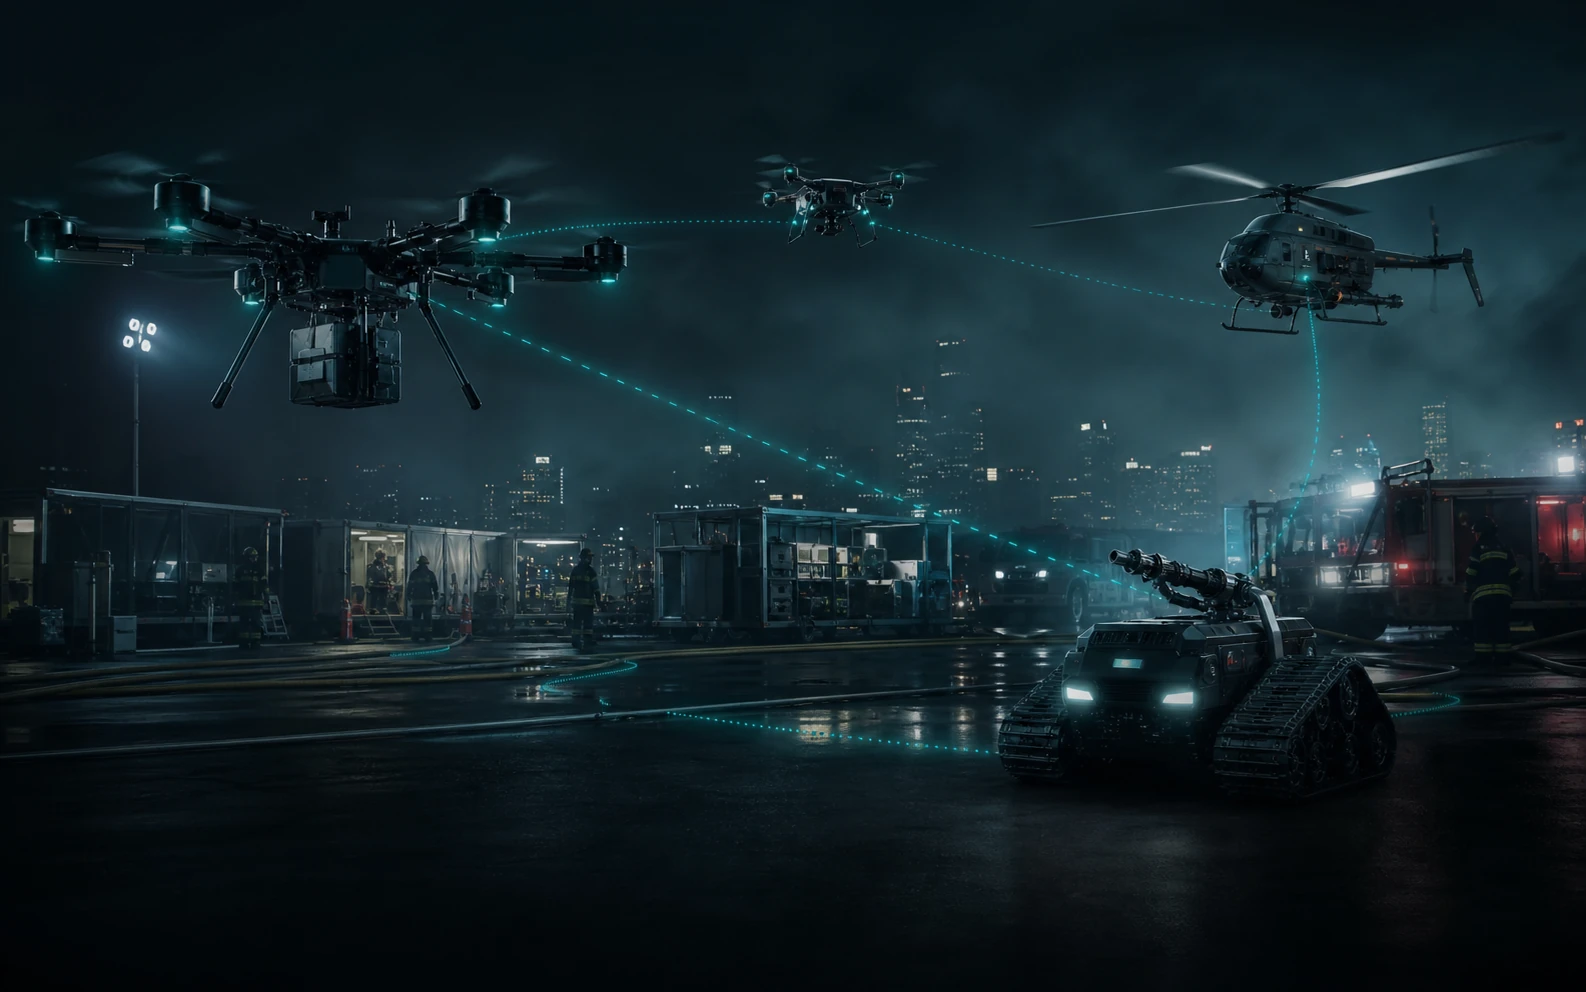
用任务语言描述目标、区域与约束,系统将意图转化为可执行计划。
 02
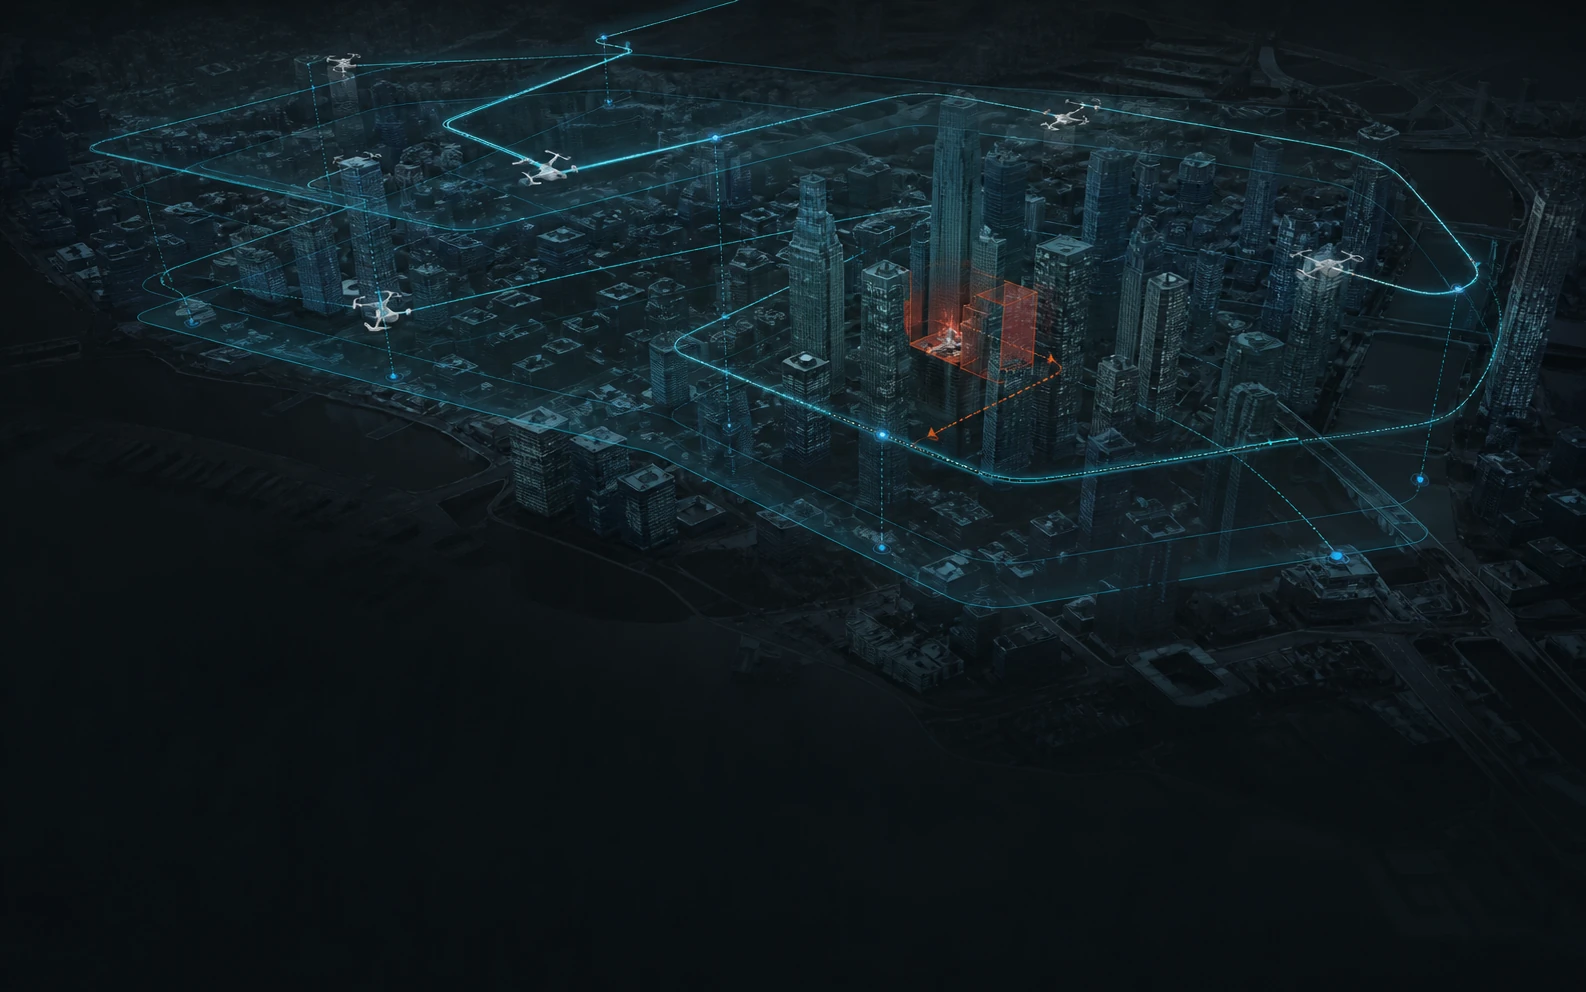
根据位置、载荷、能源与健康状态,为不同装备分配最合适的角色。
 03
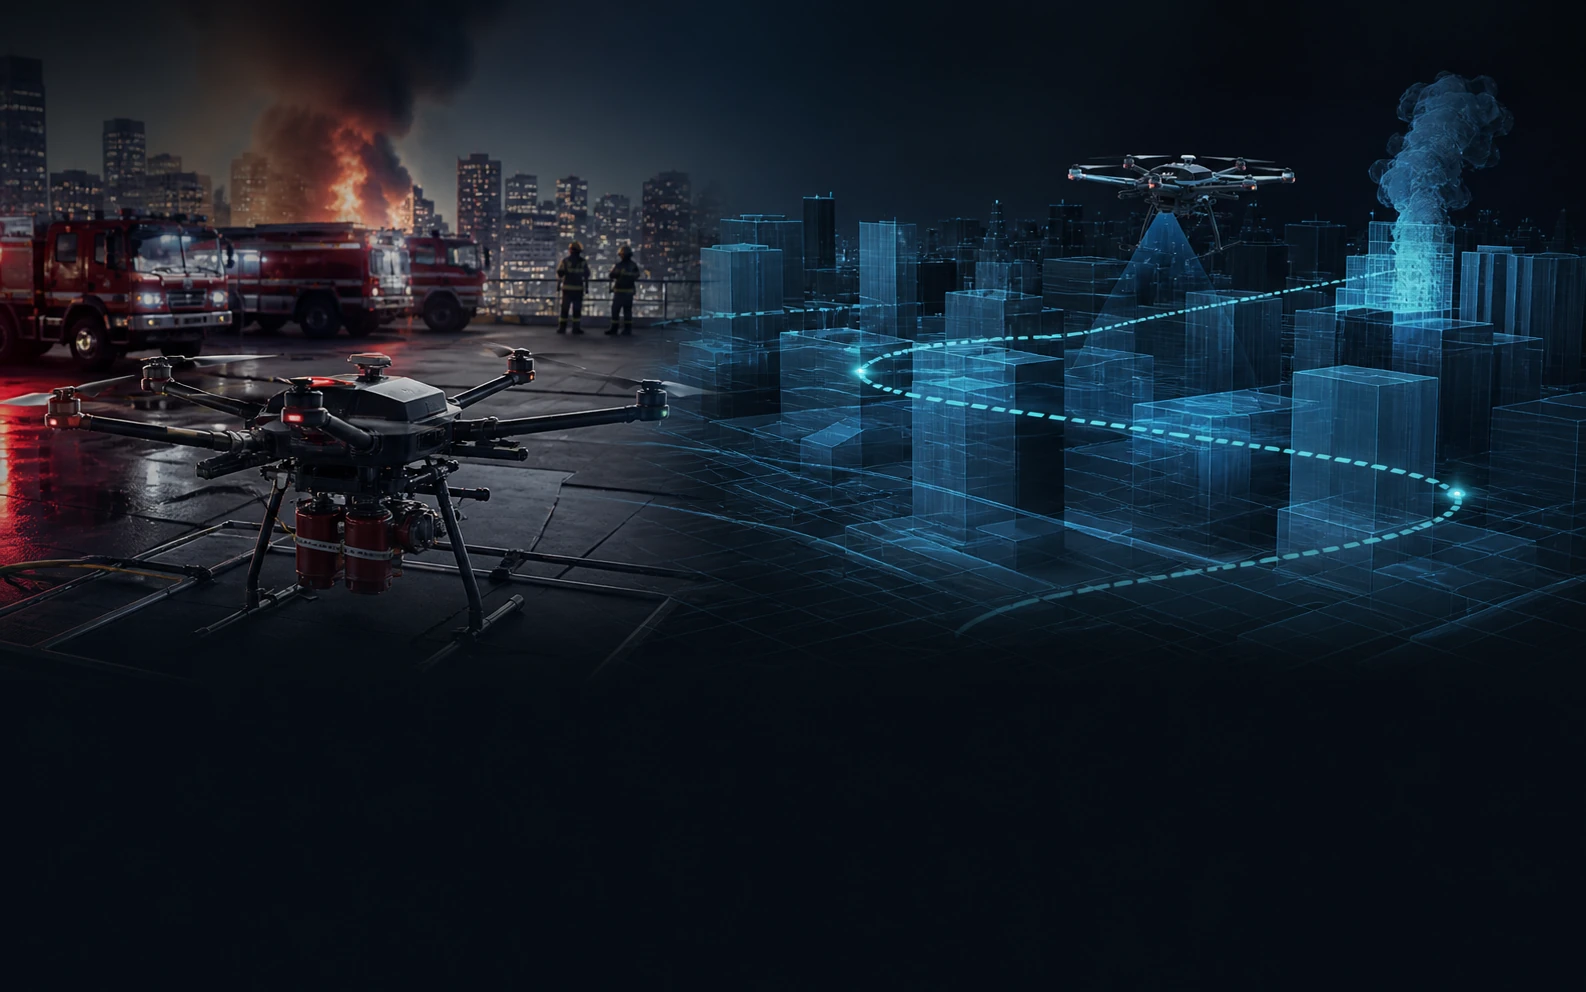
在统一态势中规划航线、空域与协同关系,让复杂任务直观可见。
 04
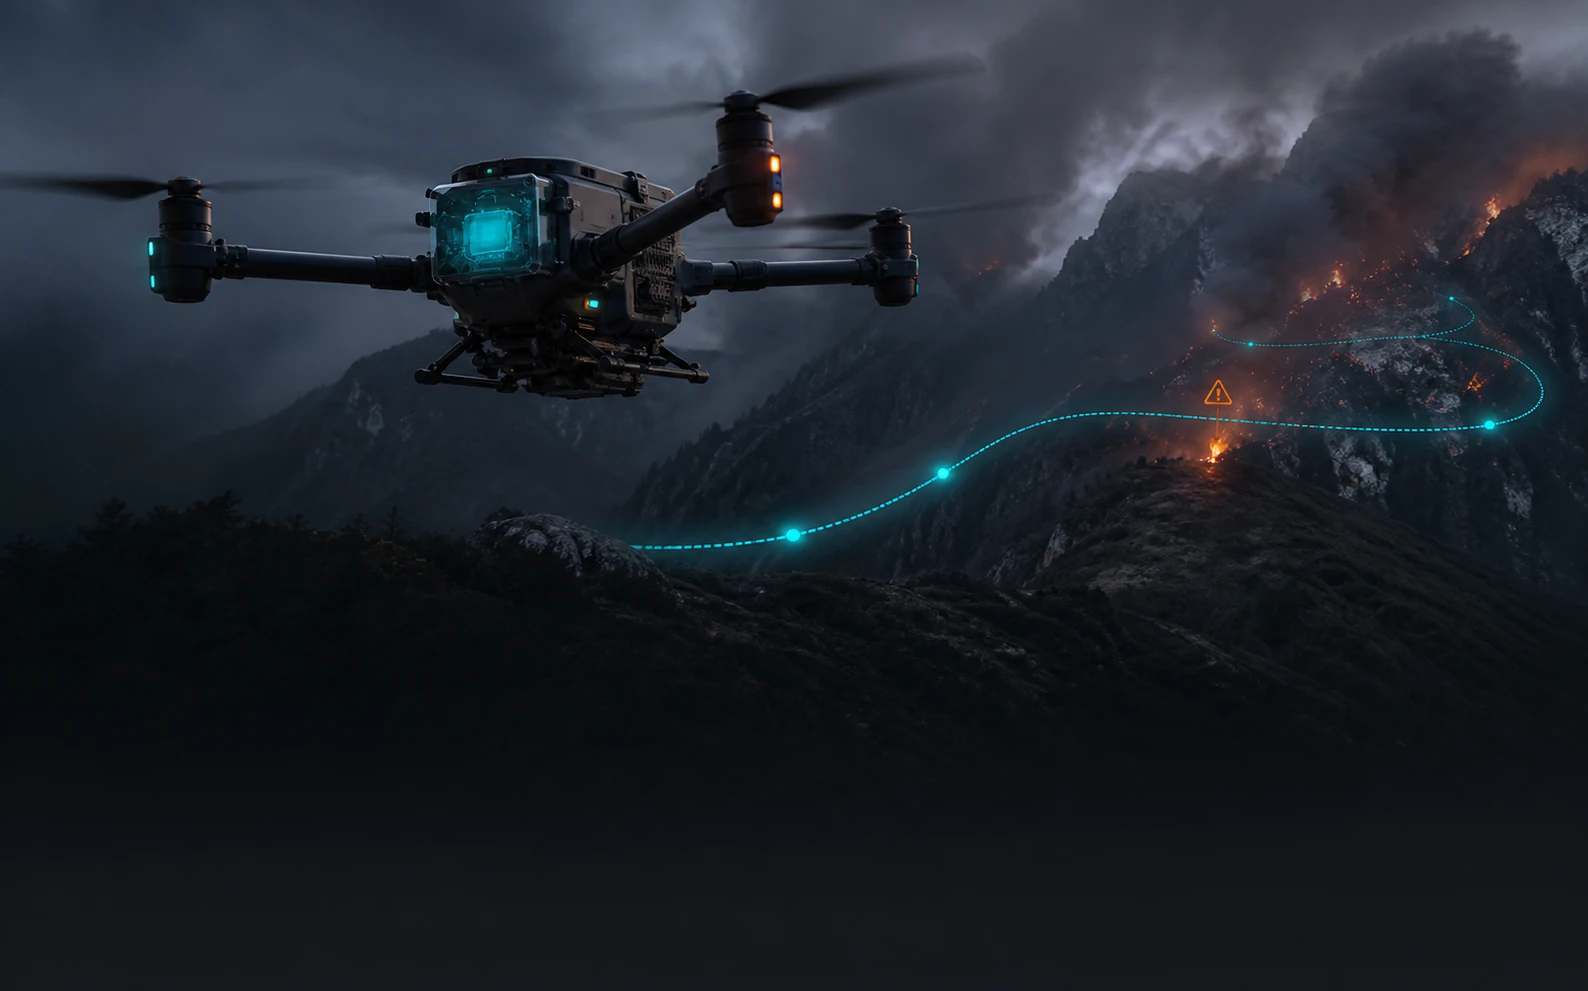
执行前先在虚拟环境推演方案,提前发现冲突与风险。
 05
边缘智能持续执行任务,安全机制可否决风险动作并触发保护策略。
PLATFORM IN ACTION
从态势汇聚到路径生成,从空域规划到闭环监控,所有关键环节集中呈现在同一指挥界面。
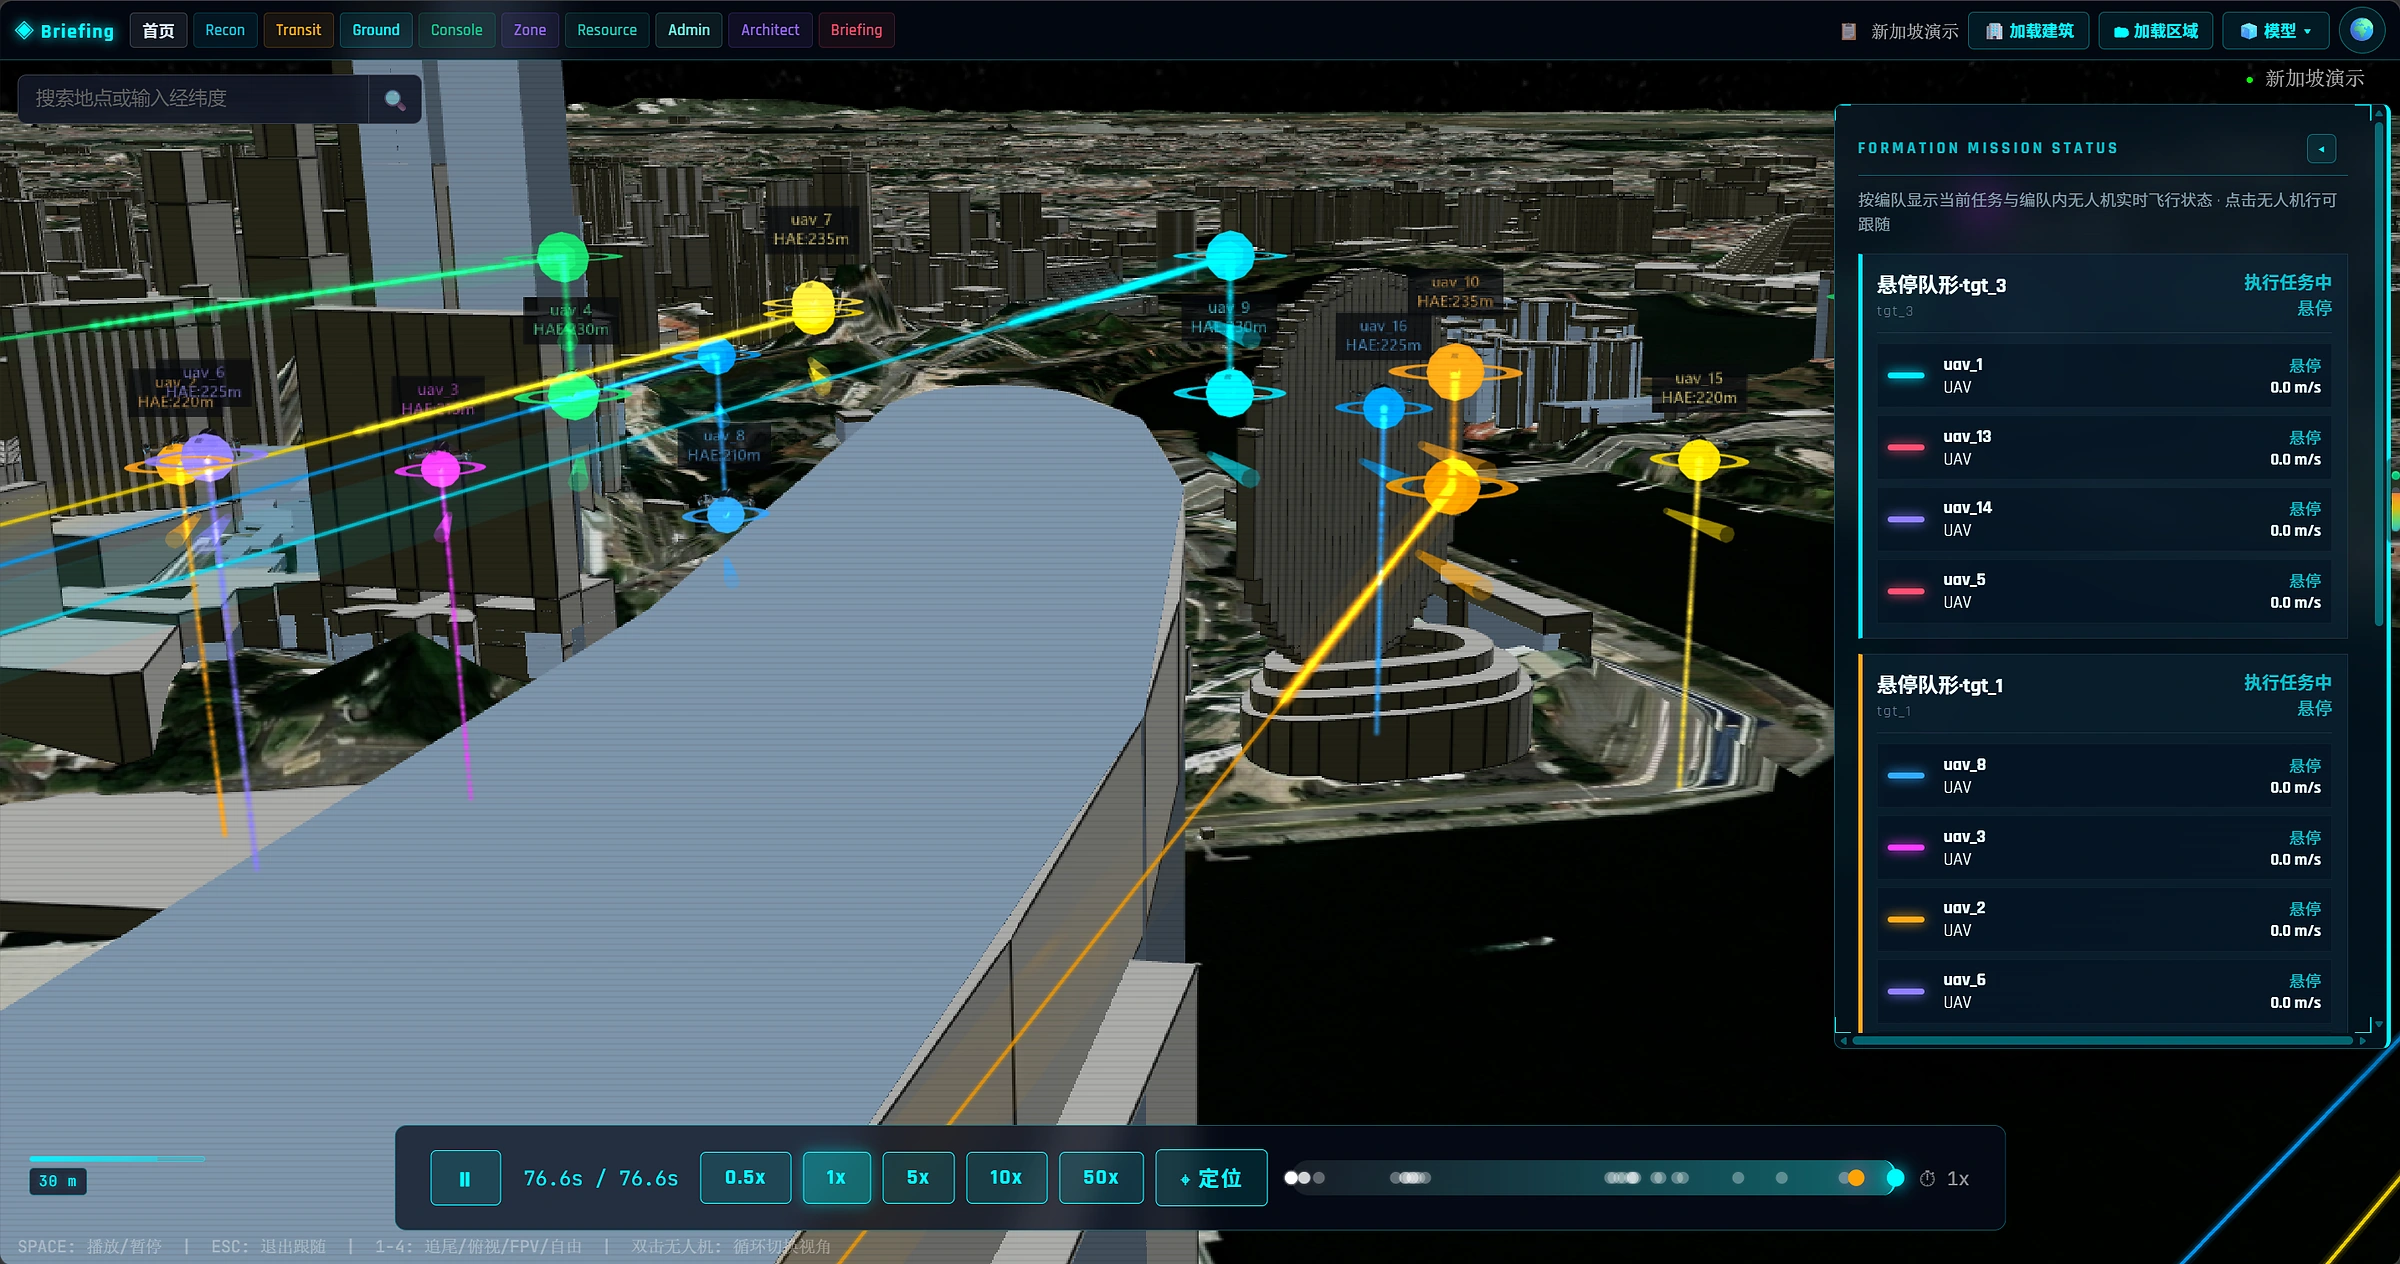
在统一地图中查看任务、装备与现场态势。
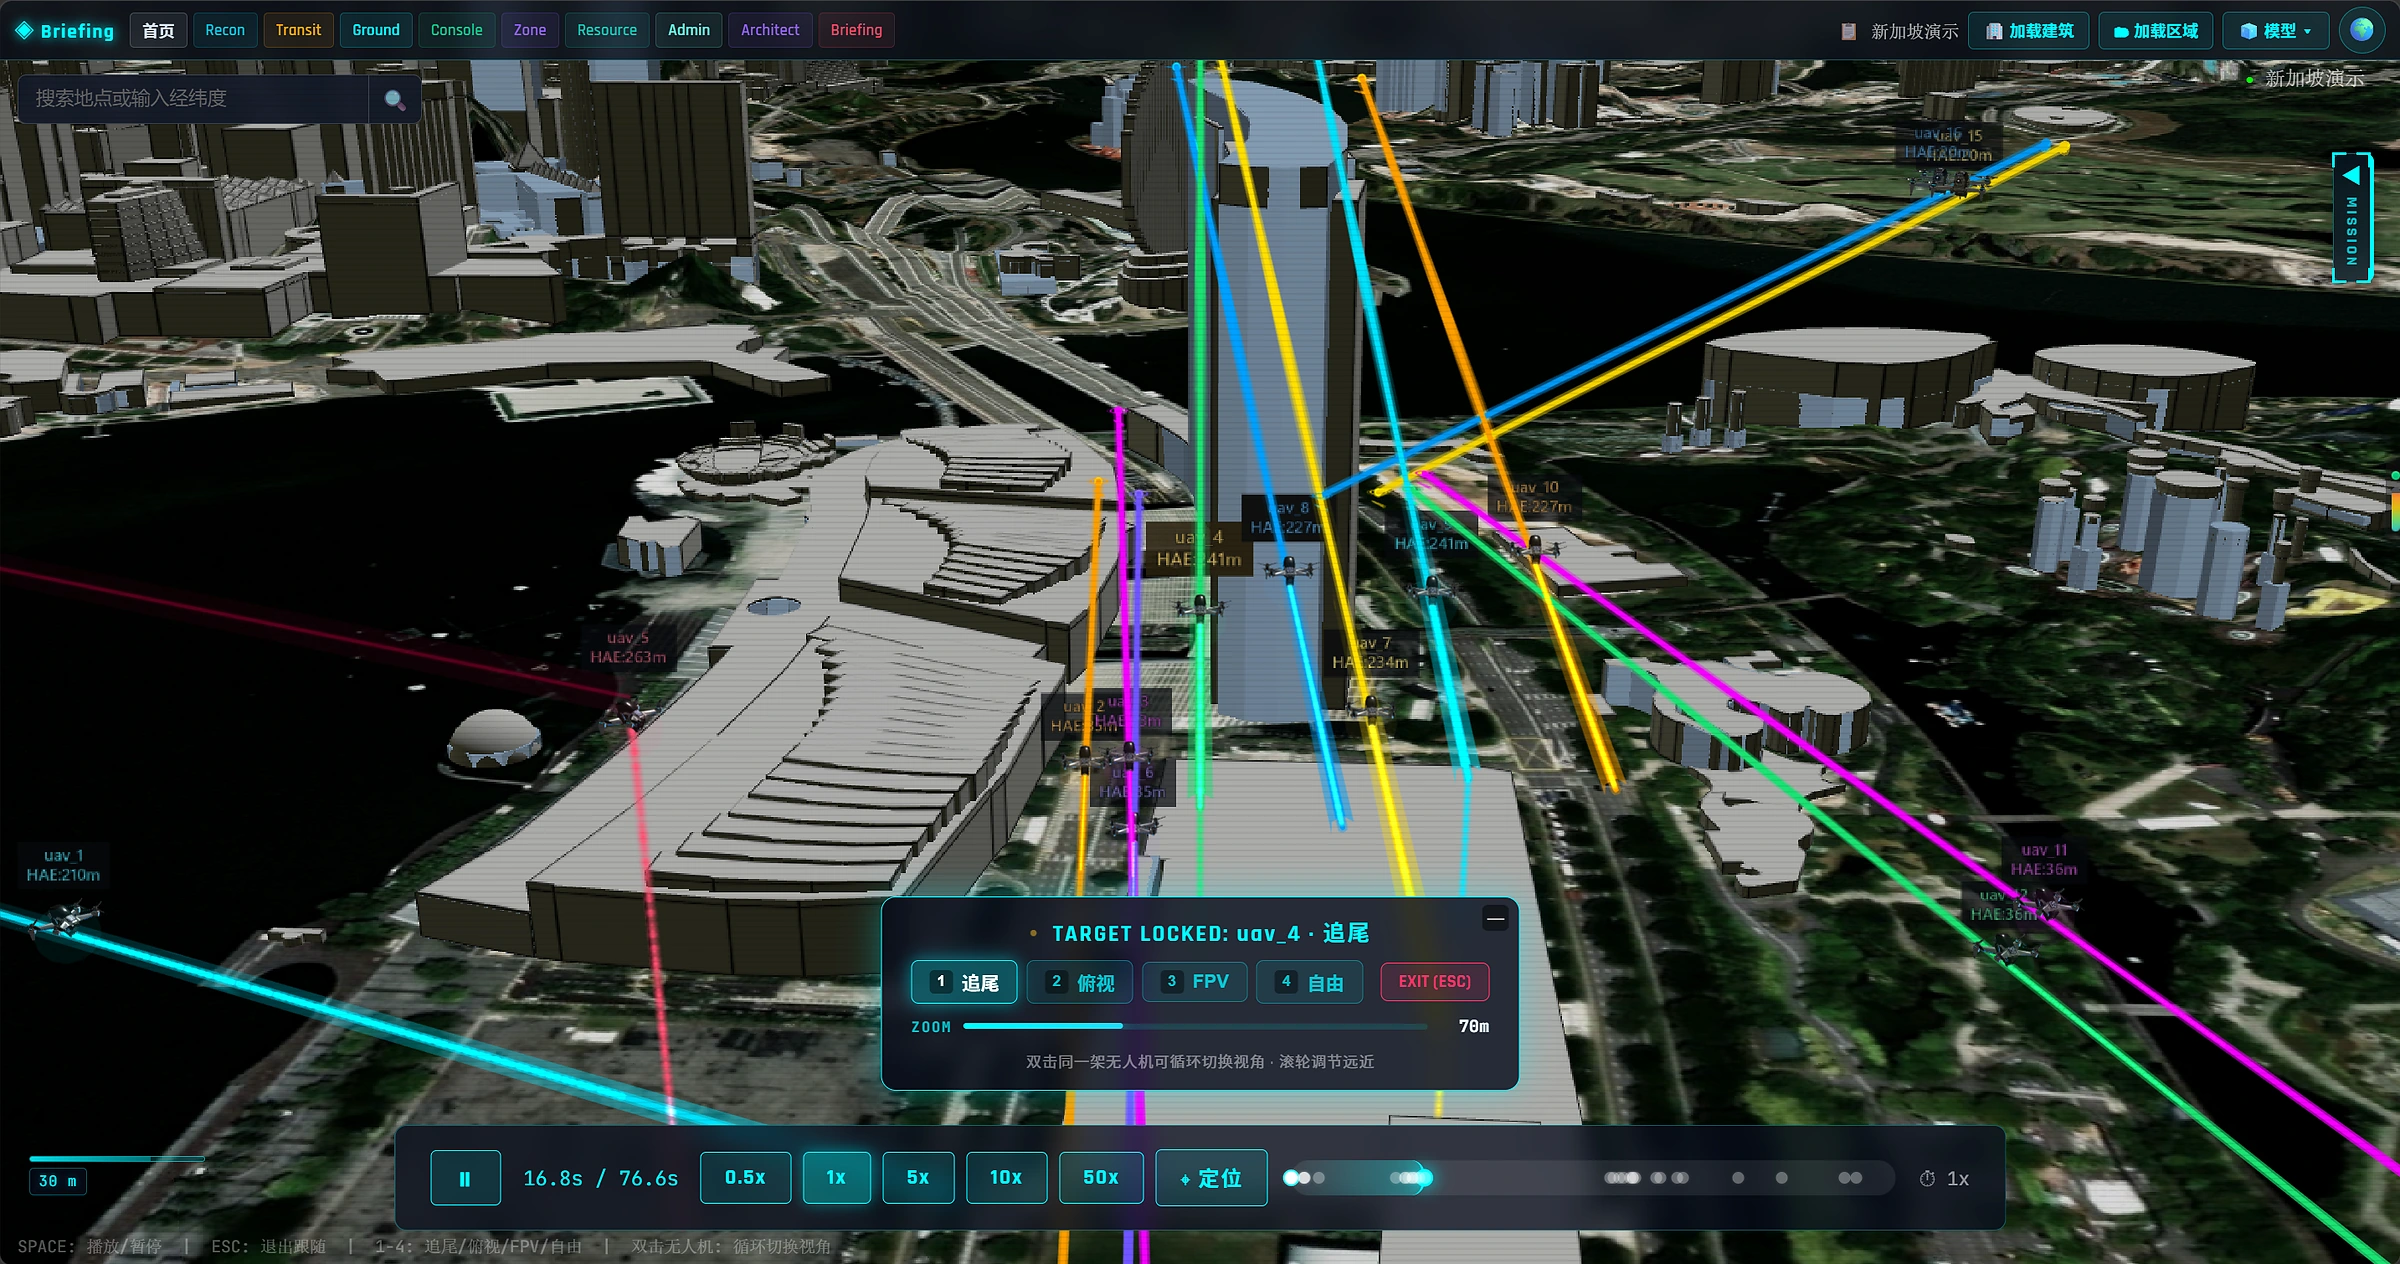
将任务意图转化为装备编组和可执行步骤。
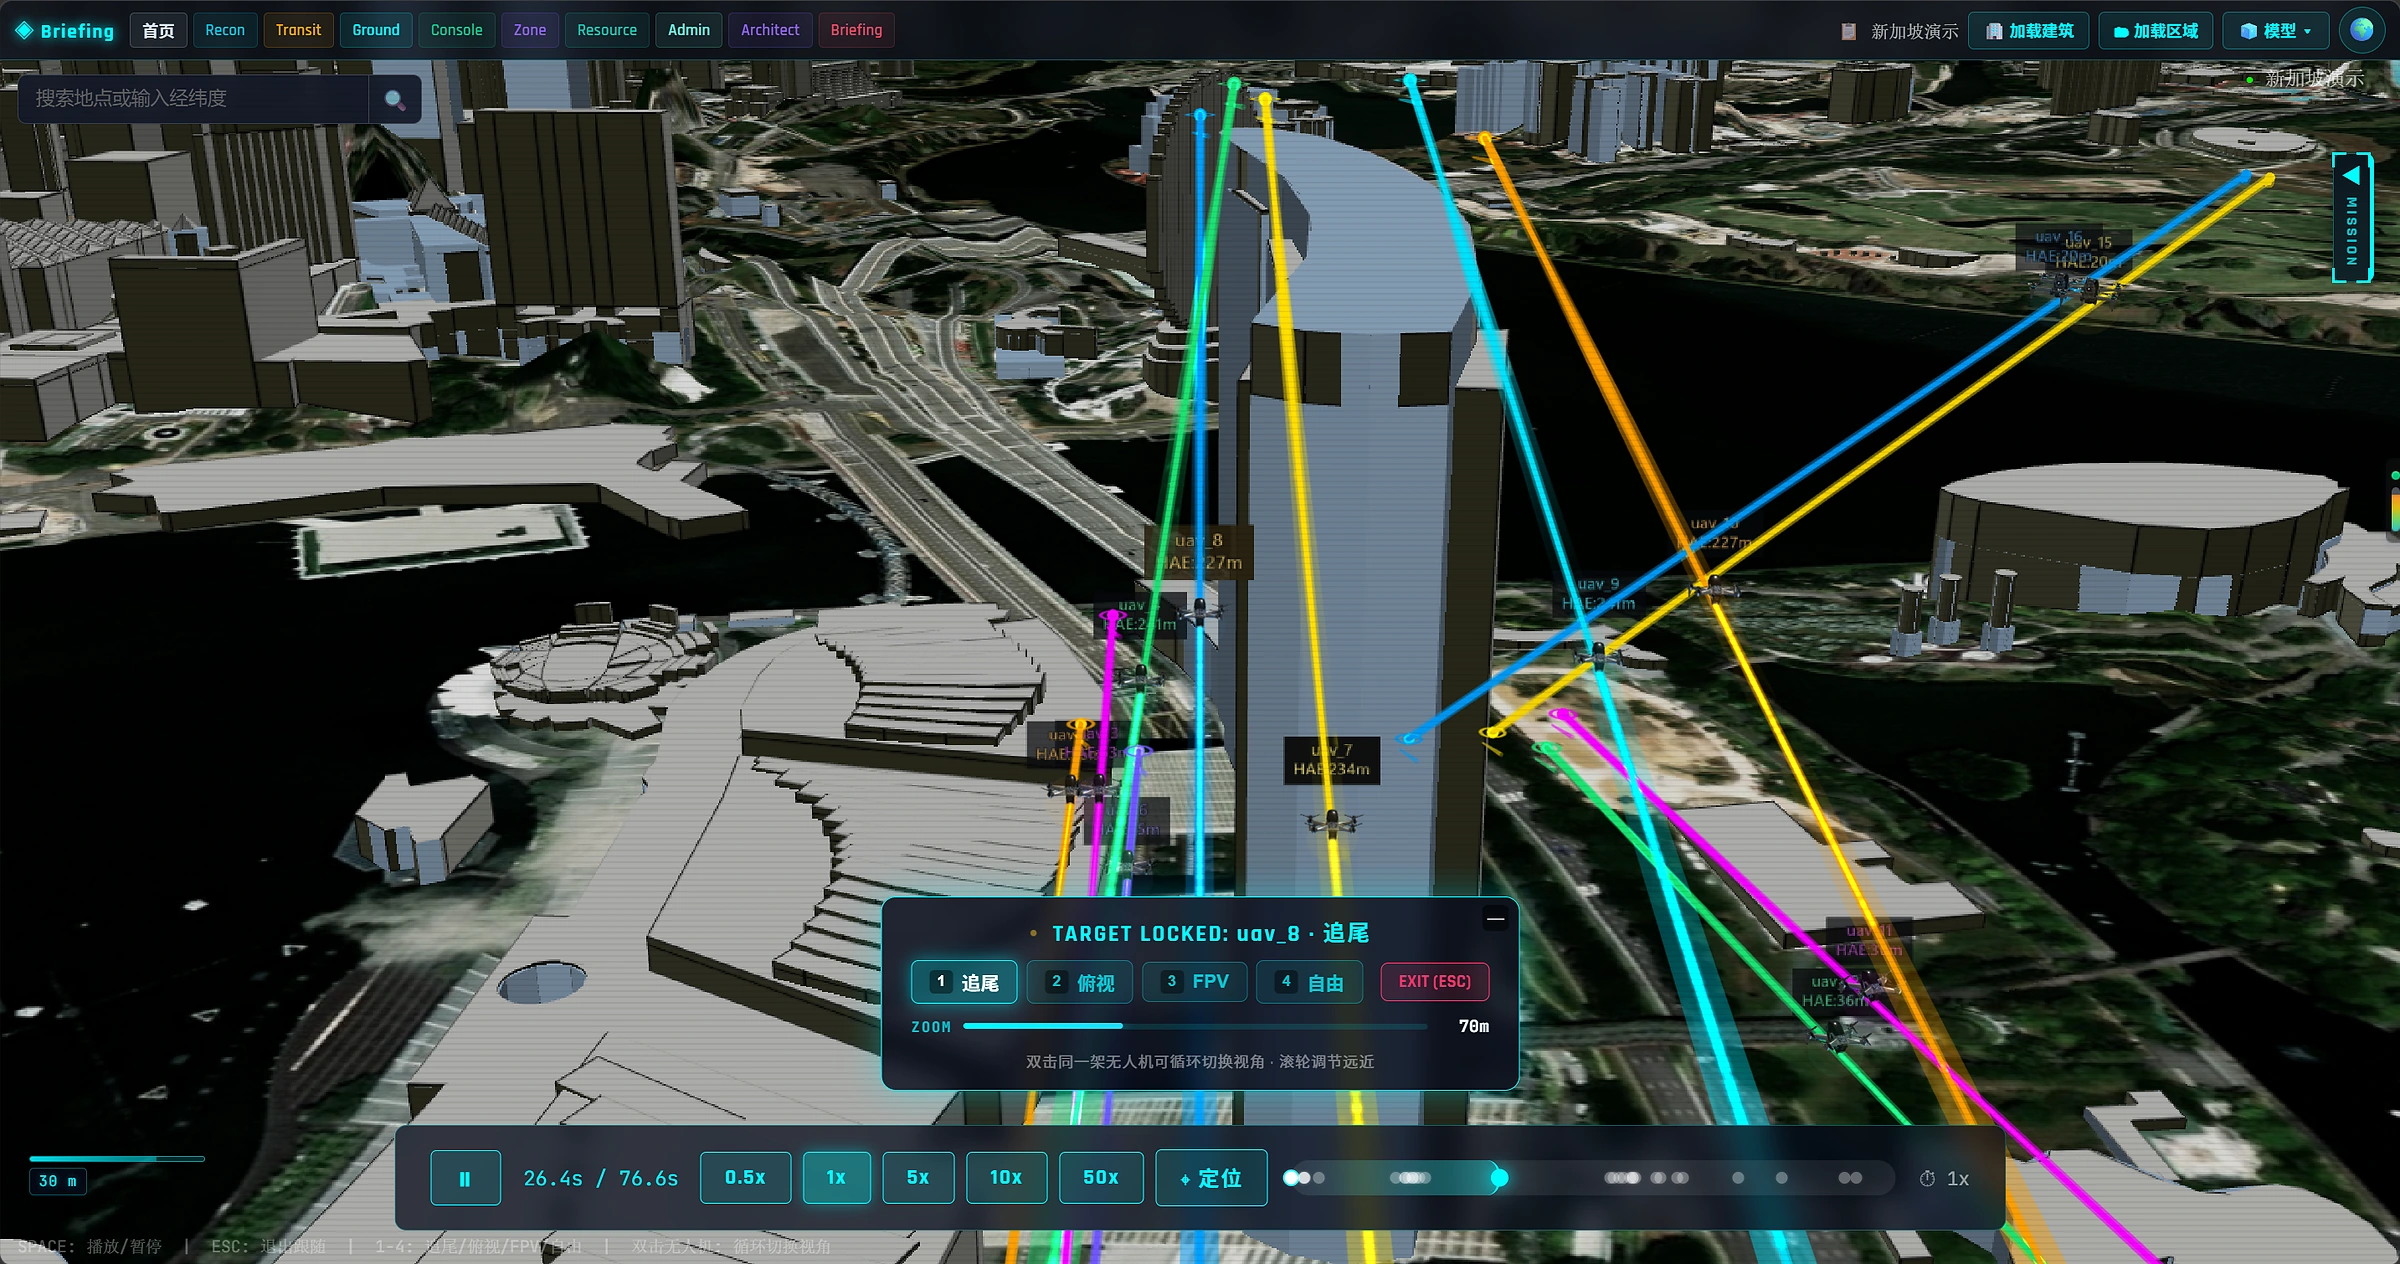
在执行前验证路线与关键动作。
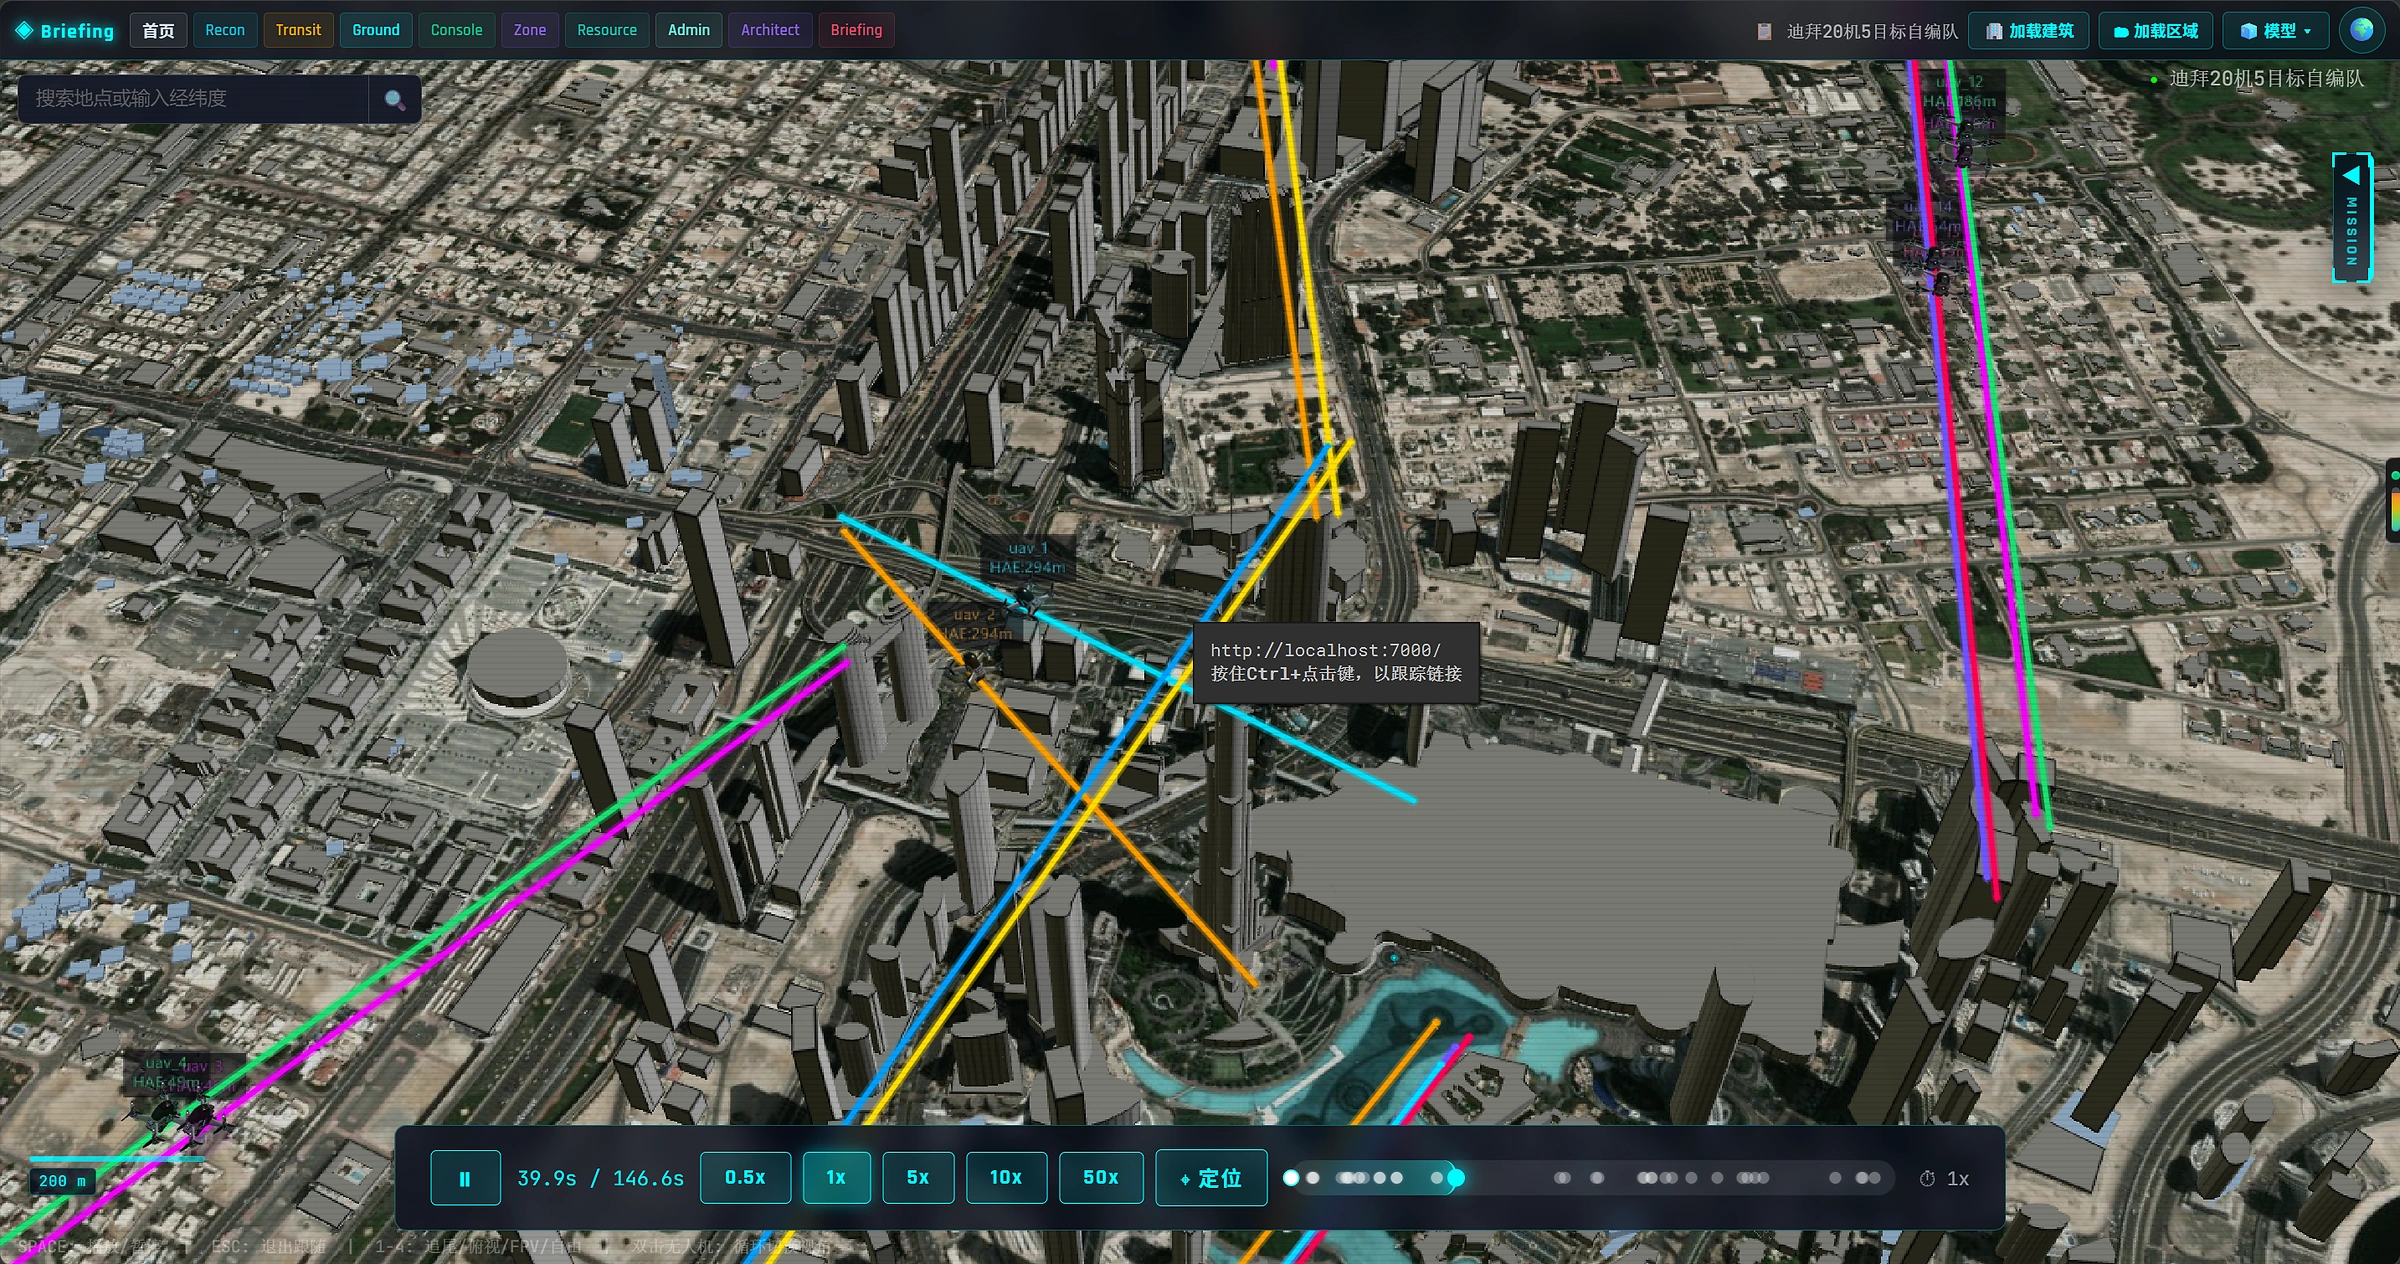
组织多装备协同关系并处理潜在冲突。
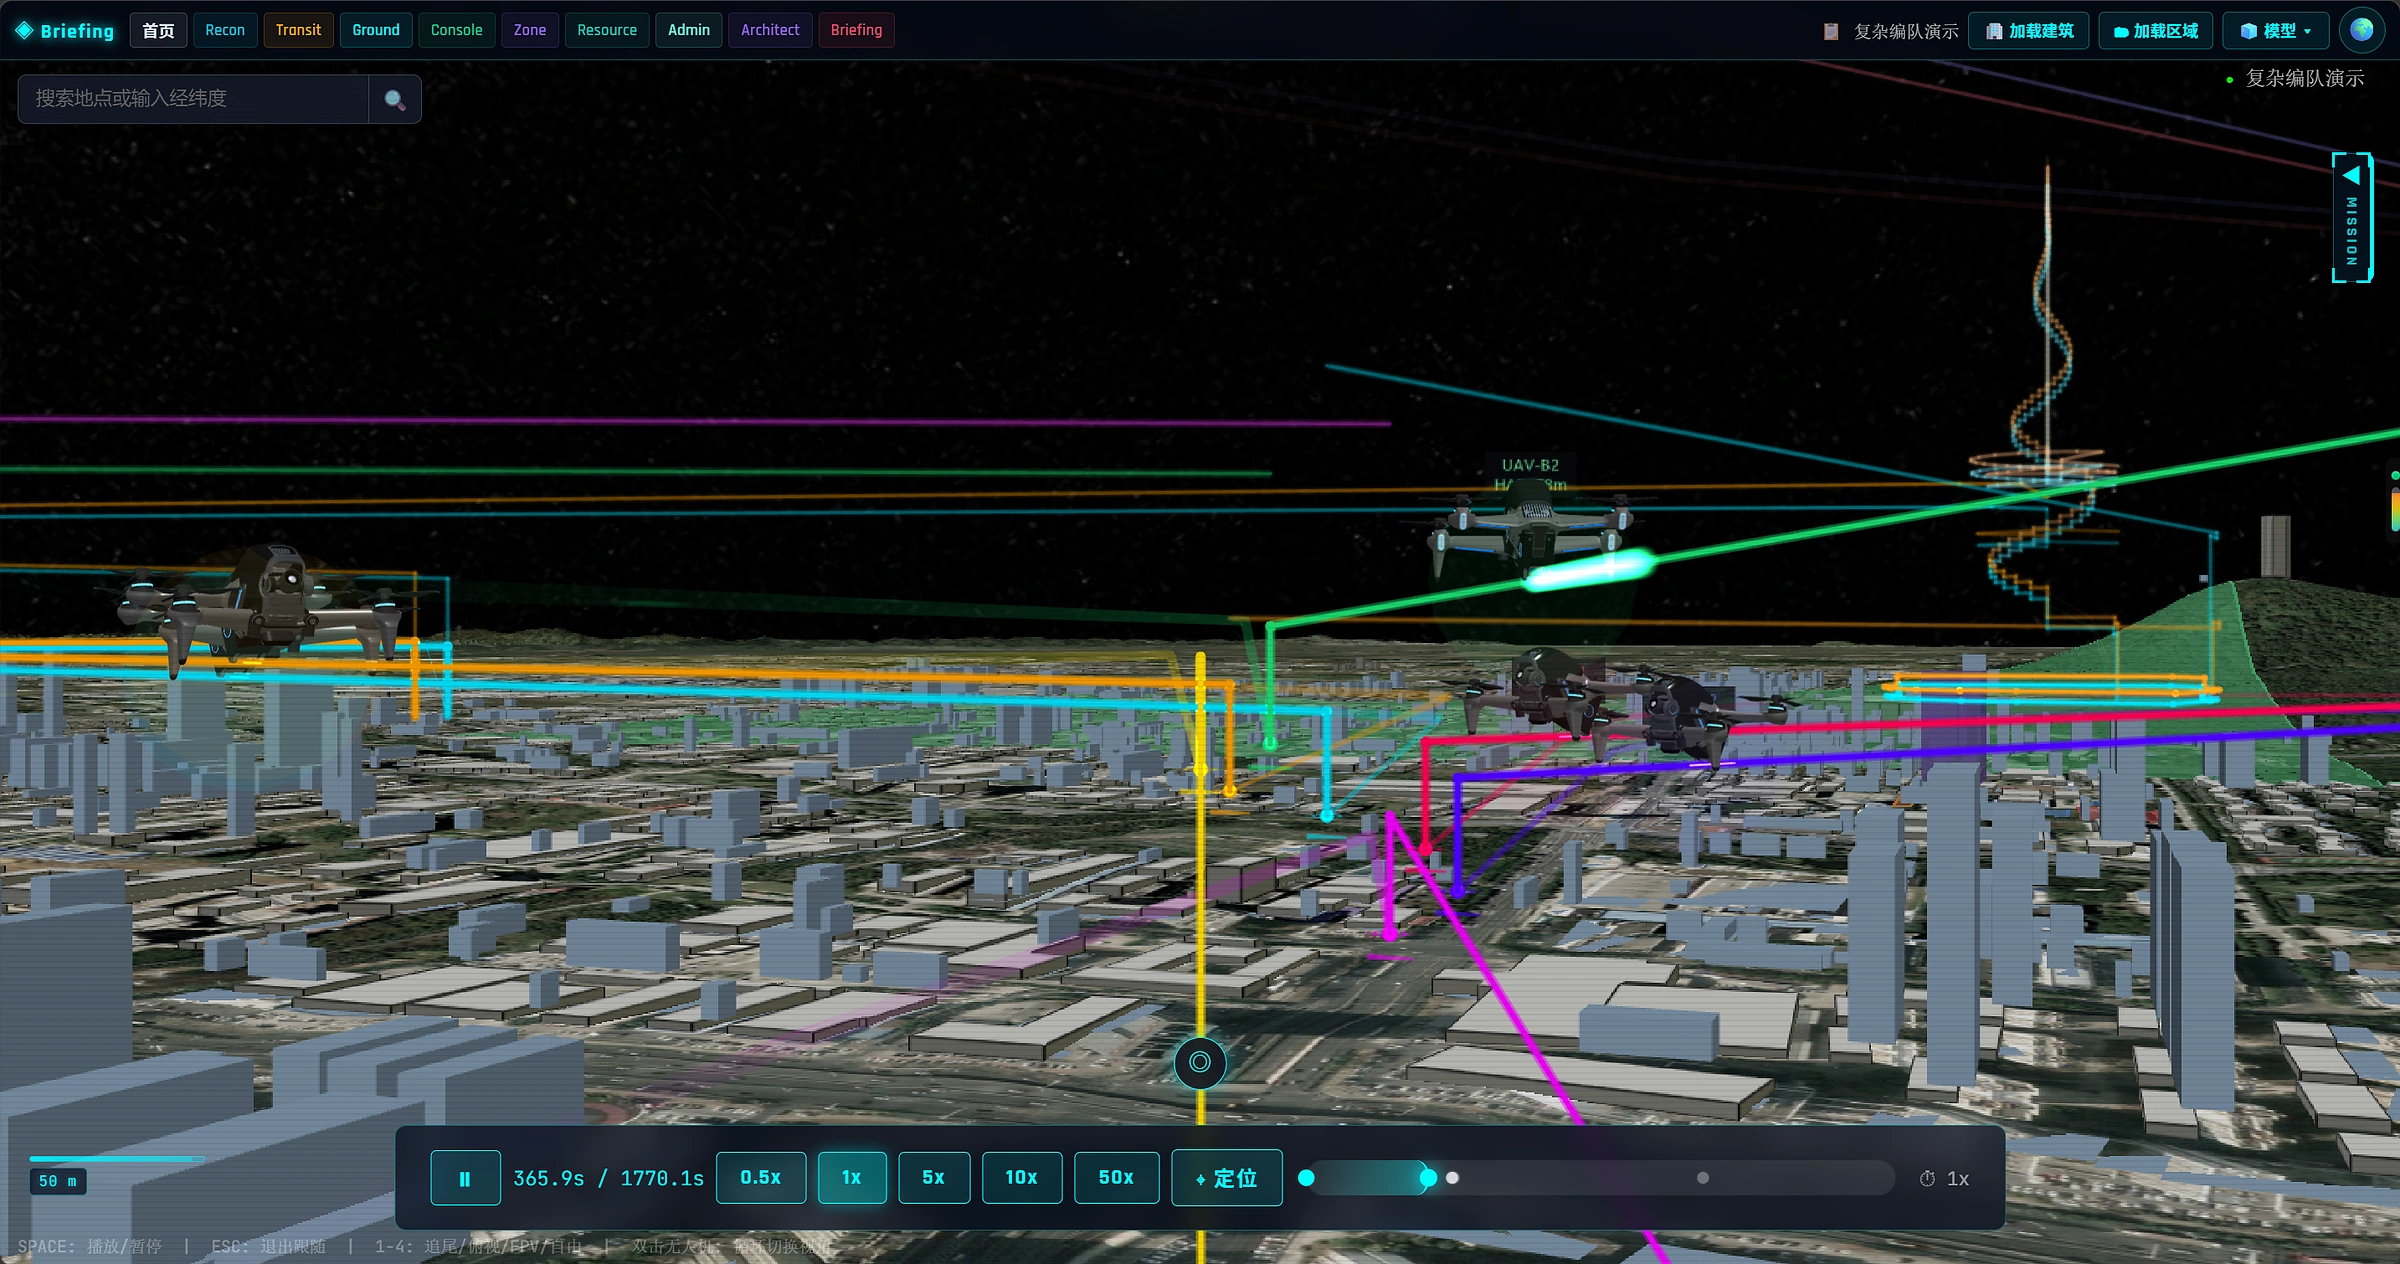
持续接收状态并根据现场变化调整计划。
HUMAN-CENTERED AUTONOMY
自主不等于失控。关键动作需要明确授权,风险方案可被安全机制否决,指挥员可随时暂停、接管、返航或终止任务。
01关键任务人工授权
02安全机制独立校验
03随时暂停与人工接管
PLATFORM DEMO
第一版演示集中展示平台如何理解任务、组织装备、规划行动并形成执行闭环。