 Global-Matrix
城市安全巡检与现场处置节点
R100-V4S
侦查机器人
轮式或履带式配置,快速抵达并持续感知复杂现场
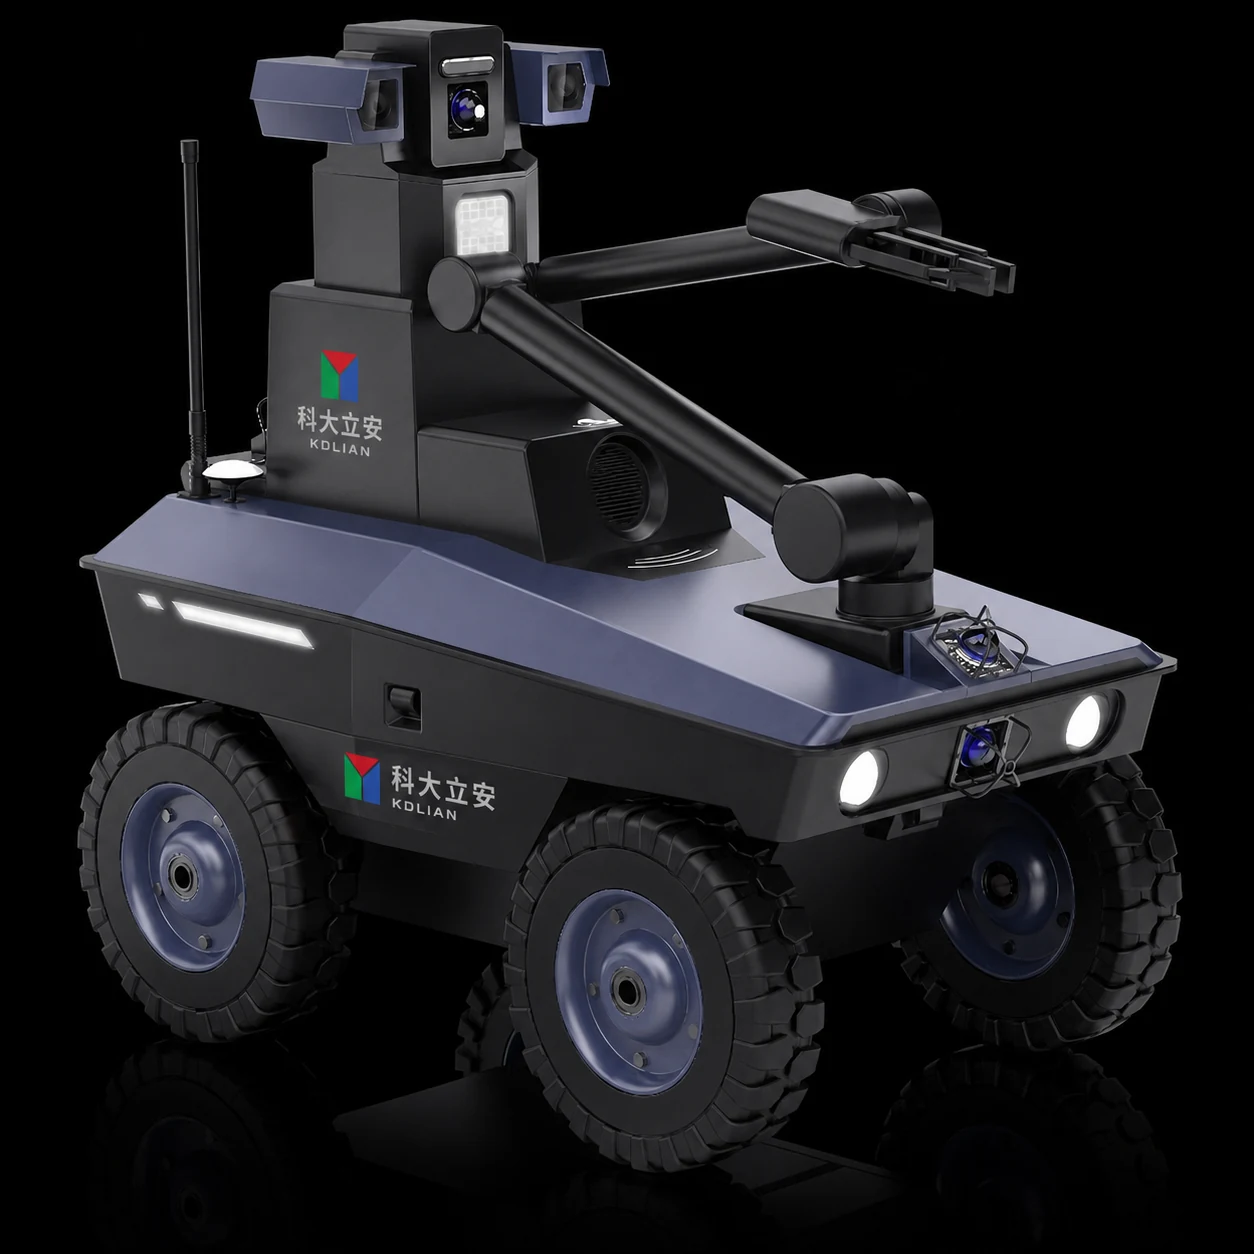
R100-V4S面向城市安全巡检、危险区域侦查与现场处置任务,提供轮式和履带式两种可选移动平台。系统融合激光雷达、可见光、红外、惯性测量与RTK定位,支持建图、路径规划、自主导航和远程任务调度,并可按任务选配机械臂、消防水炮及气体检测等常规模块。
核心能力
轮式或履带式配置,快速抵达并持续感知复杂现场
双平台灵活选配
轮式平台最高速度2 m/s,适合硬化路面和高频巡检;履带式平台载重超过100 kg,具备更强越障与坡道通行能力。
多模态融合感知
旋转或固态激光雷达、可见光、红外与惯性测量单元共同构建现场环境模型,适应动态人群、烟雾和复杂光照。
自主巡检与任务调度
支持室外定位、建图、路径规划、自主探索和巡检,任务结果可保存并回传至机器人任务调度管理平台。
模块化现场处置
六至七自由度机械臂作为基础处置载荷,并可按任务选配消防水炮、危险及可燃气体检测等常规模块。
任务演示
任务演示
履带式越障演示
产品细节
产品细节
TECHNICAL DATA
完整技术参数
移动平台
轮式底盘
外形尺寸
1000 × 800 × 482 mm
整机自重
<250 kg
最大载重
>50 kg
最大速度
2 m/s
转向能力
原地转向
越障 / 爬坡
10 cm / 30°
防护等级
IP66
续航时间
>2.5 h
操控与接口
手持遥控器 / RS232
移动平台
履带式底盘
外形尺寸
1200 × 800 × 600 mm
整机自重
<300 kg
最大载重
>100 kg
最大速度
1.5 m/s
转向能力
原地转向
越障 / 爬坡
20 cm / 35°
防护等级
IP66
续航时间
>2 h
操控与接口
手持遥控器 / RS232
激光雷达
旋转式或固态激光雷达
可见光 / 红外
640 × 480 / 640 × 480
姿态感知
IMU,俯仰角与航向角
无线通信
4G / 5G
室外定位
RTK,误差 <10 cm
补能方式
自主充电与自主回充对接
机械臂
6~7自由度
常规模块
消防水炮、危险及可燃气体检测等可选
自主能力
室外定位、建图、路径规划与自主探索
任务管理
机器人任务调度管理平台
系统接入
支持接入既有控制台
产品资料
产品资料
资料下载将在产品手册提供后开放
需要进一步了解这款产品?
欢迎联系我们获取产品方案、应用建议与技术资料。